機器人介面與控制設計實務
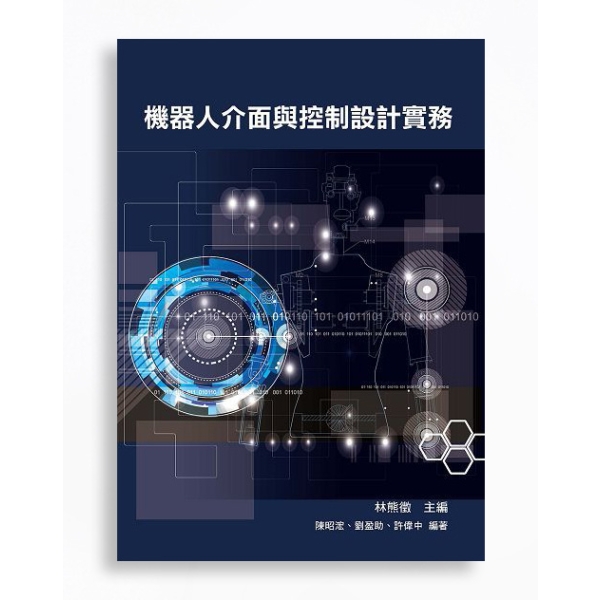
機器人介面與控制設計實務
NT$400
作者:林熊徵/國立勤益科技大學電子工程系所專任教授
出版日期:2012/03
語文:繁體中文
ISBN/識別號:9789866286476
訂購連結:
本书内容以实务设计为导向,以简易的学习目标、实务性图片、每章自我测验单元等,提供机器人介面与控制设计实务上的基础知识,辅以图表、自我测验等内容,使得学习的重点均可完全掌控,亦不涉及繁复的数学推导,故内容浅显易懂,编排兼具逻辑性与严谨的架构,书中通讯介面以及系统的执行画面与数据均经过严谨的实务验证,十分具有参考与学习的价值。本书提供了所需的基本知识与技能,对于学生入门此一领域,这是一本相当易于阅读的教材,十分适合电机、电子、自动化、控制、资讯等背景学子从事机器人相关领域的教材,或者亦可作为学生、工程师自修参考之用。
林熊征
1962年生于台湾彰化。1986年国立台湾师范大学工业教育系毕,负笈澳洲旋滨科技大学(Swinburne University of Technology),分别于1994年、2002年取得电机工程硕士与博士学位。
曾任教于中州科技大学电机工程系、建国科技大学自动化工程系暨机电光系统研究所,现为国立勤益科技大学电子工程系所专任教授。
专长领域:自动化控制、控制系统、机电整合、电力电子、网路监控
1962年生于台湾彰化。1986年国立台湾师范大学工业教育系毕,负笈澳洲旋滨科技大学(Swinburne University of Technology),分别于1994年、2002年取得电机工程硕士与博士学位。
曾任教于中州科技大学电机工程系、建国科技大学自动化工程系暨机电光系统研究所,现为国立勤益科技大学电子工程系所专任教授。
专长领域:自动化控制、控制系统、机电整合、电力电子、网路监控
绪论
第一章 基础通讯介面与应用软体介绍
1.1 RS232 介绍
1.2 TCP/IP 介绍
1.3 CANBUS 介绍
1.4 USB 介绍
1.5 8051 单晶片介绍
1.6 LabVIEW 软体介绍
1.7 C++Builder 介绍
第二章 控制逻辑设计
2.1 基础电子电路
2.2 数位逻辑设计
2.3 控制系统概论
第三章 机器人区域回路控制系统
3.1 机器人发展概况
3.2 机器人学基础概念
3.3 系统架构
3.4 机器人示意图
第四章 硬体架构与实作技巧
4.1 硬体系统介绍
4.2 动作功能定义
4.3 马达控制系统
4.4 硬体电路设计
第五章 软体实现方法
5.1 LabVIEW 软体系统
5.2 C++ Builder 软体系统
5.3 CTM 命令接收流程
5.4 动作控制流程
5.5 雷射灯与LED灯控制流程
第六章 机器人各轴控制
6.1 机器人单轴控制
6.2 机器人多轴控制
第七章 结论
参考文献
附录一 机器人关节活动范围
附录二 机器人机械结构图
附录三 TA7257P 马达驱动器附录四 SI5300 马达驱动器
附录五 命令资料表(Command Data Table)
附录六 机器人动作影像分解图
联络人:萧杰如小姐
Tel : (+866-2) 2926 6006 #6218
FAX (+866-2) 2926 6016
地址 : 234 新北市永和区成功路一段80号18楼
Email: aporder@airiti.com